
近日,机械与汽车工程学院杨四阳博士在人工智能领域顶级期刊《Advanced Engineering Informatics》(一区Top, IF 11.5)发表题为“Adaptive robust constraint-following control for a class of nonlinear multiagent systems: Collision avoidance and uncertainty suppression”的研究成果,安徽工程大学为论文第一署名单位。
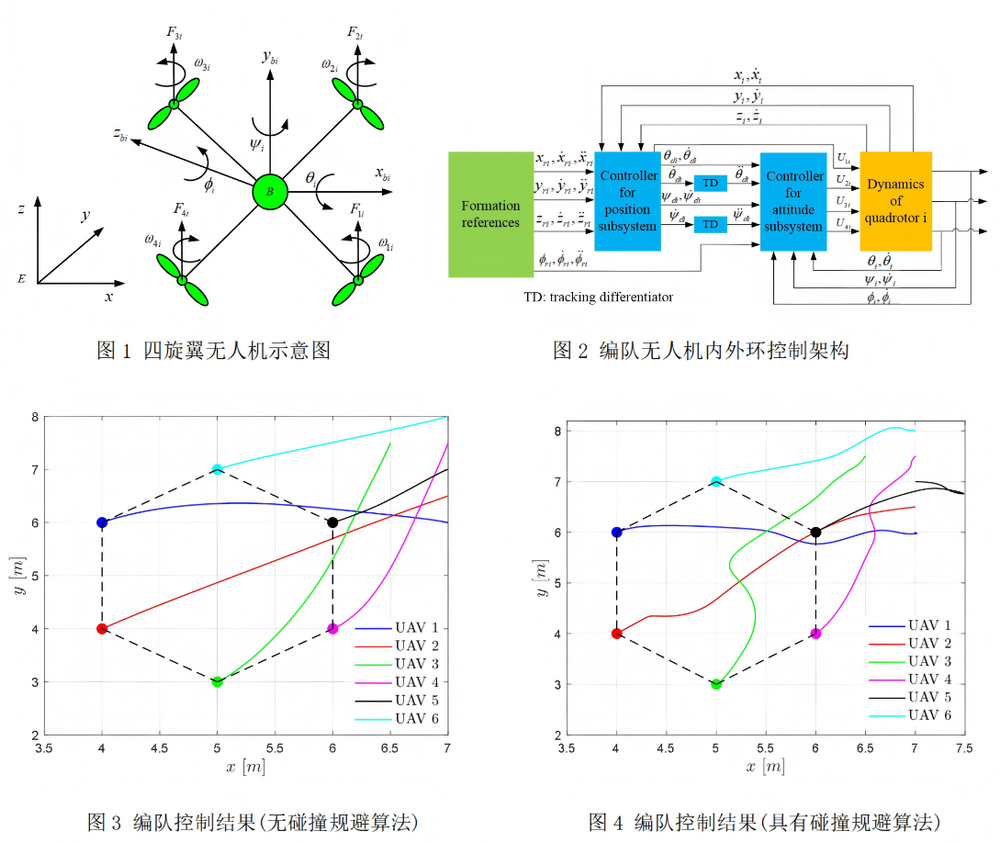
基于所提出的控制方法,研究团队构建了四旋翼无人机编队控制框架,并完成了位置子系统和姿态子系统的控制器设计。在此基础上,结合Lyapunov稳定性分析与数值仿真,对静态和时变编队构型进行了系统验证。研究结果表明,所提方法在快速时变不确定性干扰下均能实现高精度编队控制目标并且无超调,同时有效避免相邻无人机之间的碰撞;与基于神经观测器的滑模控制方法相比,所提方法具有更高的跟踪精度和更强的鲁棒性,可应用于无人机集群协同、航空航天编队、智能交通以及先进装备制造等领域,具有良好的工程应用前景。
论文原文链接:https://www.sciencedirect.com/science/article/pii/S1474034625011073